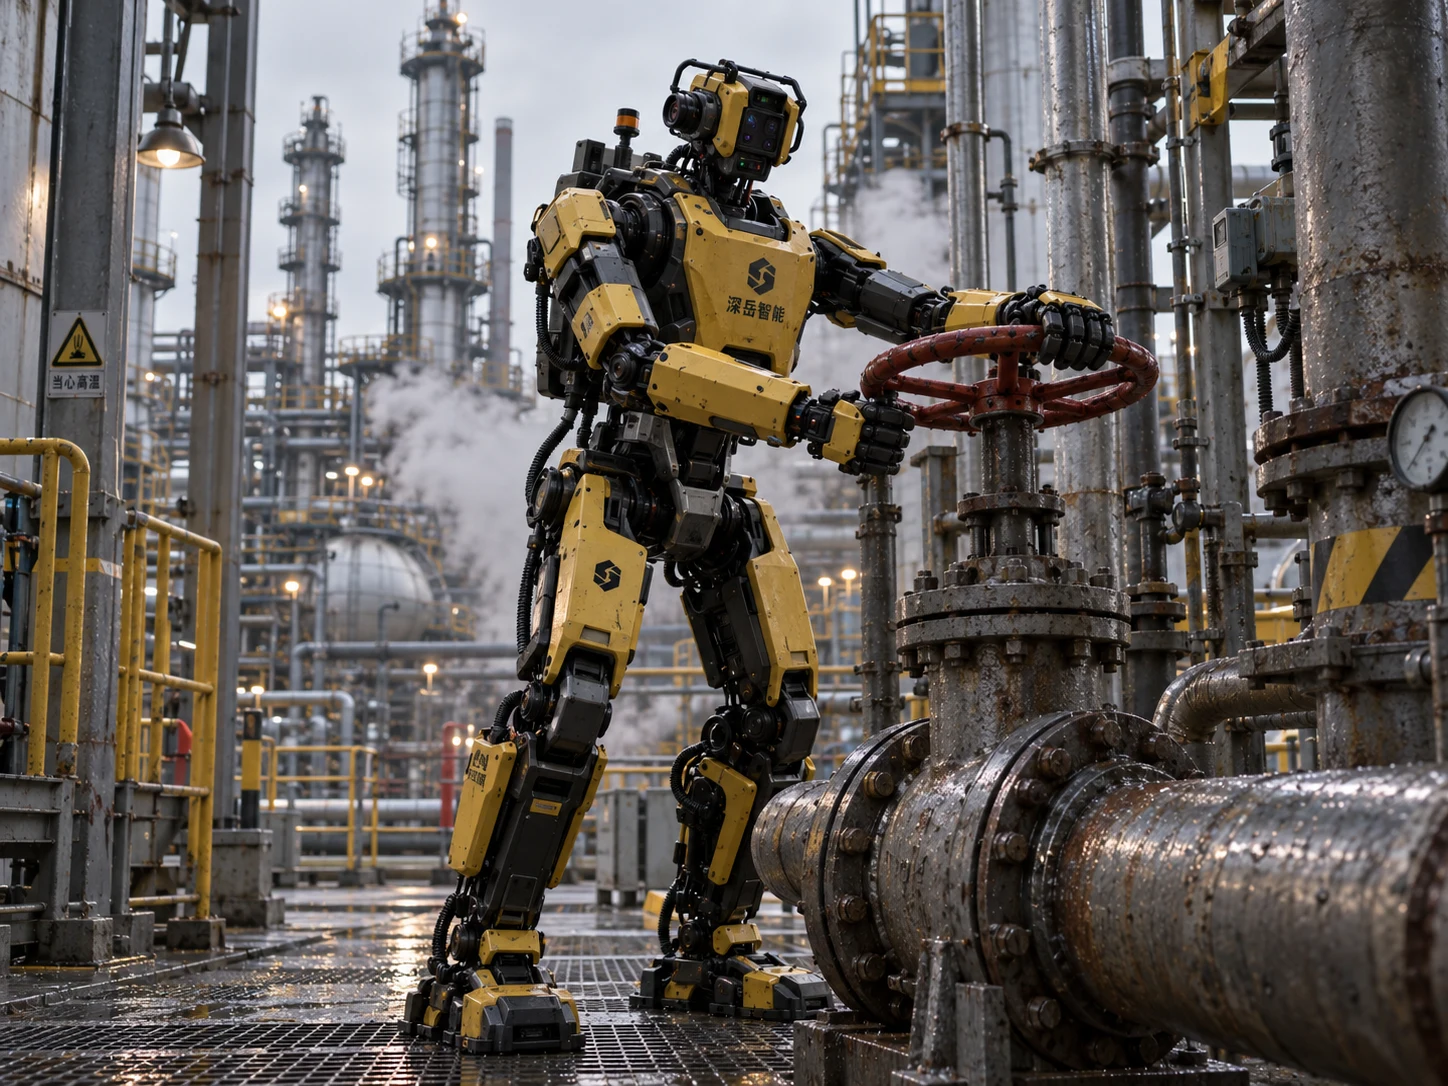
YUEXING / YX-01
岳行
人形自主作业机器人方向。重点探索工业视觉引导、双臂操作与工业动作数据采集。
机器人方案、技术参数与接口设计说明。
尚未发布正式硬件规格、SDK 软件包或可连接的服务。图中形态用于表达研发方向;未确认的规格不填入推测数值。以下接口、响应和示例代码是拟议设计,不代表已实现功能。
人形自主作业机器人方向。重点探索工业视觉引导、双臂操作与工业动作数据采集。
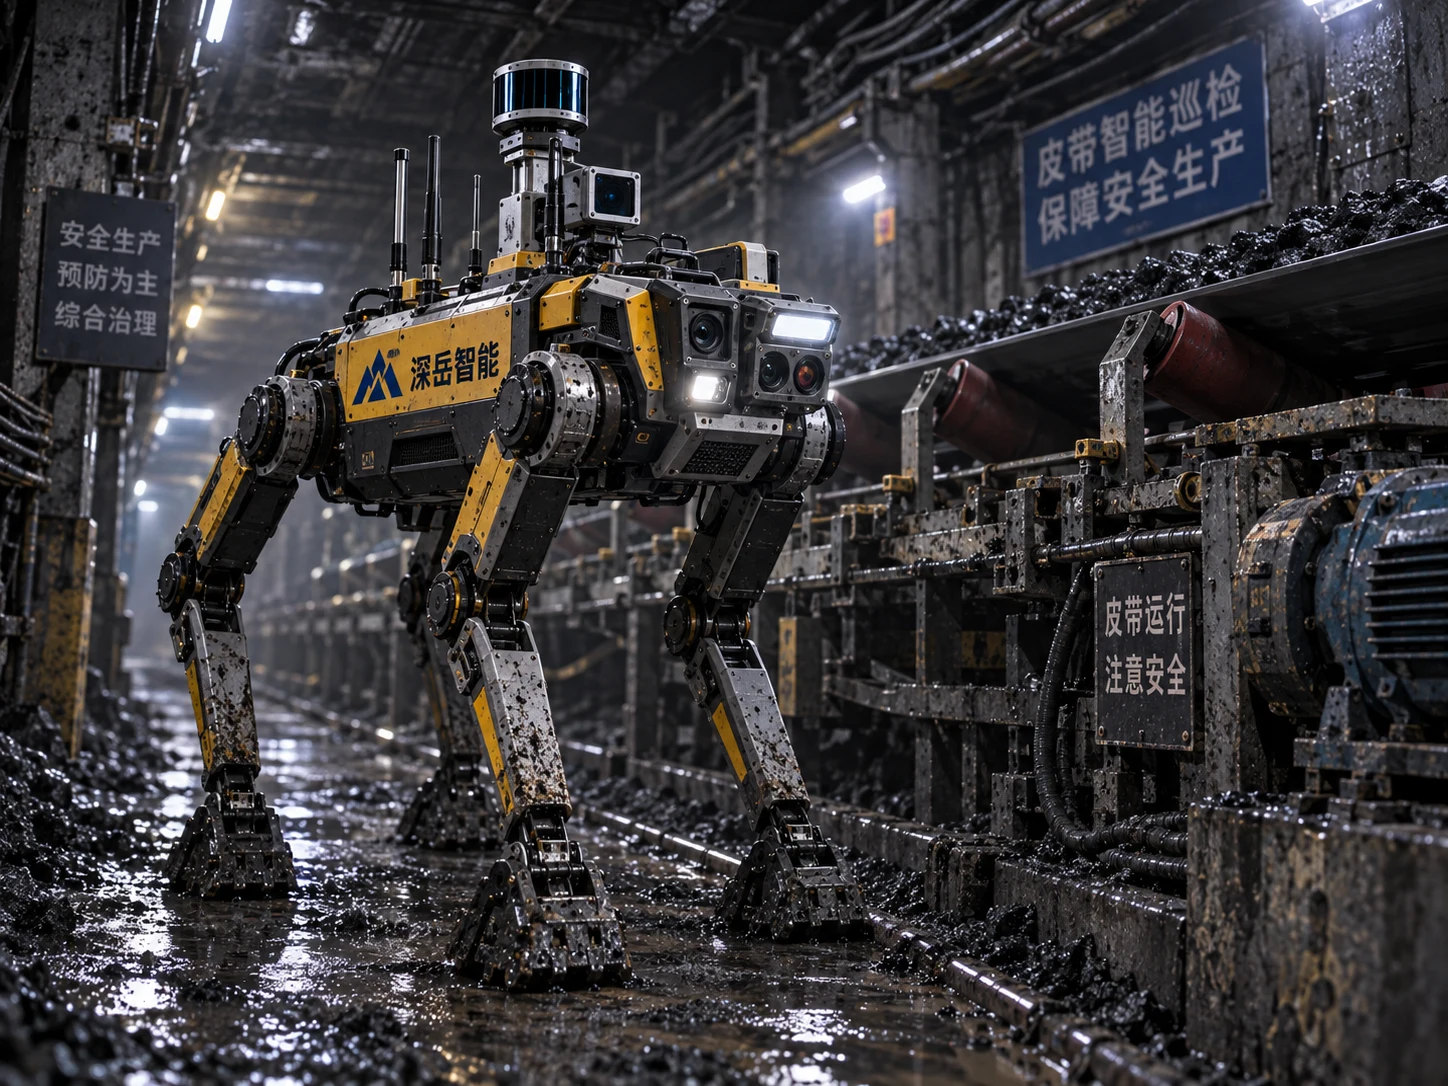
四足智能巡检机器人方向。重点探索复杂环境感知、自主巡检与设备状态数据采集。
| 参数项目 | 岳行 YX-01 | 岳巡 YQ-01 |
|---|---|---|
| 方案命名 | 岳行 YX-01 | 岳巡 YQ-01 |
| 形态方向 | 人形 / 双臂操作 | 四足 / 移动巡检 |
| 优先场景 | 煤化工装置区、工业设备操作 | 选煤厂、矿区通道、能源设施巡检 |
| 任务方向 | 阀门等设备操作、视觉引导、动作数据采集 | 自主巡检、仪表视觉识别、设备状态采集 |
| 感知方案(拟议) | RGB / 深度视觉、关节状态与力觉反馈 | 激光雷达、RGB / 深度视觉、机器人状态 |
| 导航与操作(研发方向) | 空间感知、全身协同、机械臂操作策略 | 三维建图、自主导航、巡检任务编排 |
| 尺寸 / 整机重量 | 待硬件选型后确认 | 待硬件选型后确认 |
| 自由度 / 额定负载 | 待硬件选型与测试确认 | 待硬件选型与测试确认 |
| 运行速度 / 续航时间 | 待工况测试确认 | 待工况测试确认 |
| 定位精度 / 操作精度 | 待任务定义与测试确认 | 待任务定义与测试确认 |
| 工作温度 / 防护等级 | 待设备资料与测试确认 | 待设备资料与测试确认 |
| 防爆 / 行业准入资料 | 暂未提供,不作认证声明 | 暂未提供,不作认证声明 |
| 通信 / 计算平台 | 待现场网络与算力方案确定 | 待现场网络与算力方案确定 |
| 当前阶段 | 概念方案 / 产品方向验证 | 概念方案 / 产品方向验证 |
图片无法证明防爆、防护、负载或作业能力。具体应用范围需结合选型资料、现场条件和验证结果确定。
拟通过现场网关向上层业务系统提供 HTTP / JSON 接口。SDK 计划封装设备状态、巡检任务与数据访问能力;以下列出首版拟议接口,用于技术对接讨论。
| 方法 | 路径 | 功能 | 说明 |
|---|---|---|---|
GET | /v1/robots | 设备列表 | 返回设备标识、方案型号与在线状态 |
GET | /v1/robots/{robot_id}/state | 状态查询 | 读取时间戳、任务状态、位姿和电量 |
POST | /v1/missions | 创建任务 | 提交预先验证的巡检路线;拟要求请求幂等键 |
GET | /v1/missions/{mission_id} | 任务查询 | 返回 queued / running / completed / failed / cancelled |
POST | /v1/missions/{mission_id}/cancel | 取消任务 | 请求软件层任务取消;最终状态须再次查询 |
拟采用 HTTPS 与 Bearer Token,并区分只读权限和任务权限。Token 由现场接入系统管理,不应写入网页前端或代码仓库。
拟定义 400 参数错误、401 未认证、403 权限不足、404 资源不存在、409 状态冲突、503 设备或服务不可用。错误体包含 code、message、request_id。POST 创建任务须携带 Idempotency-Key;相同键及相同请求返回同一任务,不同请求体复用该键返回 409。
任务进入 queued 后,由运行系统校验设备状态与路线,再转为 running,最终进入 completed、failed 或 cancelled。取消接口表示收到取消请求,不保证即时停止,调用方须查询最终状态。
软件层取消不能替代硬件急停。机械臂操作与四足运动的具体控制接口,待硬件平台及安全控制方案确定后另行定义。
route_id 指向预先验证的路线;本示例不提供直接关节或速度控制。
POST /v1/missions
Authorization: Bearer YOUR_ACCESS_TOKEN
Idempotency-Key: example-request-001
Content-Type: application/json

{
  "robot_id": "robot-001",
  "task_type": "inspection",
  "route_id": "validated-route-001"
}

# 拟议响应:202 Accepted
{
  "mission_id": "mission-001",
  "status": "queued"
}无需安装假设存在的 SDK 软件包。以下使用 Python 标准库说明接口调用方式,域名为不可连接的示例占位地址。
# 接口设计草案:示例域名不可连接,SDK 尚未发布。
# 以下演示未来 HTTP 接口的调用方式,不控制真实机器人。
import json
from urllib.request import Request, urlopen

base_url = "https://robot-gateway.example.invalid"
token = "YOUR_ACCESS_TOKEN"  # 未来由现场网关签发
robot_id = "robot-001"       # 设备 ID,与方案型号不同

request = Request(
    f"{base_url}/v1/robots/{robot_id}/state",
    headers={"Authorization": f"Bearer {token}"},
    method="GET",
)
# 有实际网关并确认接口版本后,才可替换连接配置。
with urlopen(request, timeout=10) as response:
    state = json.load(response)
    print(state["robot_id"], state["mission_state"])
以下电量与位姿均为演示数据,不是机器人实测结果。
{
  "robot_id": "robot-001",
  "model": "YQ-01",
  "timestamp": "2026-09-18T02:00:00Z",
  "mission_state": "idle",
  "battery_percent": 80,
  "pose": {
    "frame_id": "map",
    "position_m": [0.0, 0.0, 0.0],
    "quaternion_xyzw": [0.0, 0.0, 0.0, 1.0]
  }
}
mission_state 拟支持 idle、queued、running、completed、failed、cancelled;state 接口中的位姿与电量字段仅在设备上报有效数据时返回,否则为 null。
拟统一采集视觉帧、机器人关节状态、动作轨迹、任务事件与设备运行状态,用于回放、标注、仿真验证和后续模型训练。
确认巡检或操作目标、环境限制、设备接口与验收方法。
完成底盘、机械臂、传感器与计算平台选型,补齐规格和适用资料。
在仿真与受控环境中验证感知、任务编排和异常处理。
在确定的工况和范围内试点,记录问题并迭代方案。
下载内容同样为设计草案,不包含可用 SDK、驱动或机器人控制软件。
讨论具体规格与系统接入
石先生 · 188 1081 5295 ↗